
Kako robot uči da slaže kockice i gde može da pogreši
Ai2 je objavio ToyBlocks, simulator koji razdvaja greške pri izboru sledećeg koraka od grešaka pri samom pokretu.
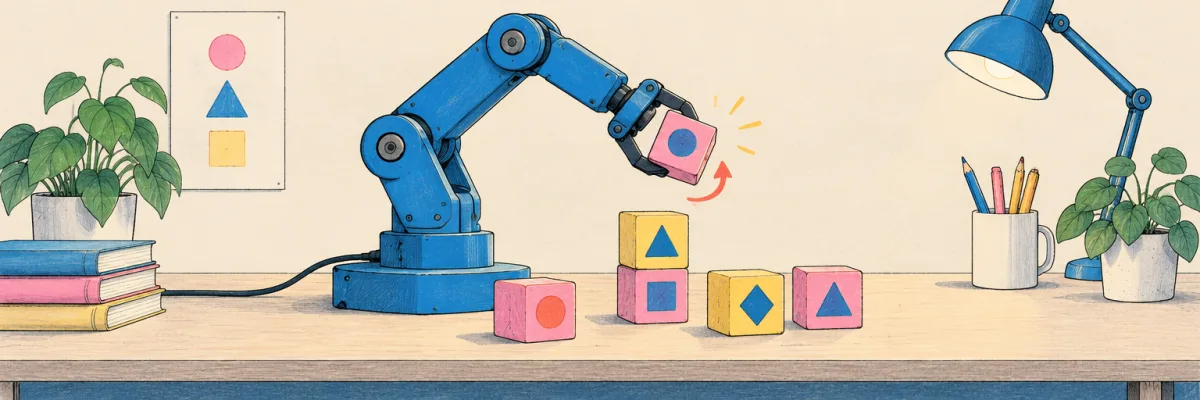
Robot treba da složi kockice određenim redom. Ako su oznake okrenute prema stolu, prvo mora da odluči koje kockice da okrene. Kada pronađe pravu, treba precizno da je podigne i spusti. Na kraju sve može da izgleda kao jedan jednostavan zadatak, iako se usput proveravaju različite sposobnosti.
Američki istraživački institut Ai2 predstavio je 6. novembra ToyBlocks, otvoreno okruženje za istraživanje učenja robota. U njemu simulirana robotska ruka pomera, okreće i slaže kockice na stolu. Istraživači mogu da naprave zadatke različite težine i da generišu primere izvođenja za obuku.
Jedna odluka i jedan pokret
U nekim ogledima Ai2 razdvaja model koji bira sledeći korak od sistema koji taj korak izvodi. Prvi odlučuje koju kockicu treba pomeriti i kakav potez ima smisla. Drugi upravlja pokretom ruke. Ako sistem izabere pogrešnu kockicu, preciznije hvatanje neće rešiti problem. Ako izabere pravu, a hvataljka promaši, problem treba tražiti u izvođenju.
Autori koriste i referentne komponente koje obavljaju deo zadatka na unapred određen način. Tako mogu da uporede isti plan sa različitim načinima izvođenja. U demonstraciji sa skrivenim oznakama ruka mora da otkrije šta je na kockicama pre nego što složi traženi redosled.
Šta simulacija može da pokaže
U kontrolisanom okruženju istraživači mogu da ponove zadatak uz promenjen raspored ili dimenzije kockica. Tako lakše vide kako sistem reaguje kada početna scena odstupi od onih na kojima je učio. Prateći repozitorijum objavljuje kod i uputstva za istraživače i programere.
Fizička ruka u nepoznatoj prostoriji uvodi dodatne uslove. Osvetljenje utiče na to šta kamera vidi, a oblik i površina predmeta na to kako ga hvataljka drži. Rezultati iz ToyBlocks-a zato opisuju ponašanje u određenom eksperimentu. Za pouzdanost fizičkog robota potrebne su provere na stvarnim predmetima i u uslovima u kojima bi radio.
Kada vidite sledeću demonstraciju robotske ruke, proverite dve stvari: šta je sistem sam odlučio i kako je izveden pokret. Vredi pogledati i da li je prikazano više pokušaja sa različitim početnim položajima. Uspešan snimak pokazuje da je taj pokušaj uspeo. Ponovljeni pokušaji pod promenjenim uslovima daju bolju sliku o tome koliko se na isti rezultat može računati.